درایو فرکانس متغیر، Variable Frequency Drive یا VFD یک دستگاه الکترونیک قدرت است که قابلیت کنترل عملکرد موتور الکتریکی را دارد. این دستگاه با تغییر همزمان دامنه ولتاژ و فرکانس تحویلی به موتور، کنترل دور، گشتاور و جهت چرخش شفت را به دست میگیرد.
درایو با مهار جریان هجومی راه اندازی، حذف شوکهای مخرب گیربکس و کوپلینگ، و تنظیم پیوسته سرعت متناسب با تقاضای بار، مصرف برق را به میزان چشمگیری کاهش می دهد. در بازار برق صنعتی با عناوین دیگری مانند اینورتر، درایو AC و درایو سرعت متغیر (VSD) نیز شناخته میشود. لازم به ذکر است از نظر مهندسی اینورتر صرفاً بخش نهایی مدار تبدیل توان VFD است، اما در عرف بازار به کل دستگاه اطلاق میگردد.
نزدیک به ۷۰ درصد از کل برق مصرفی صنایع به گردش الکتروموتورها اختصاص دارد. راهاندازی مکرر موتور با روشهای سنتی و اتلاف انرژی ناشی از کارکرد مداوم با سرعت نامی، بزرگترین منبع تحمیل هزینههای دیماند و استهلاک قطعات است.
درایو فرکانس متغیر با مدیریت دقیق دور موتور، تراز مالی و ایمنی خطوط تولید را بهبود می دهد. در ادامه به بررسی ساختار و عملکرد این دستگاه می پردازیم. همچنین مروری بر مزایا، قابلیت ها و نمونه های مختلف آن خواهیم داشت. با من همراه باشید.
VFD چیست و چگونه دور موتور را کنترل می کند؟
اساس تنظیم سرعت موتور القایی، تغییر سرعت میدان مغناطیسی دوار استاتور است. سرعت این میدان که به سرعت سنکرون (ns) مشهور است، بر حسب دور بر دقیقه (RPM) از رابطه زیر تعیین میشود:
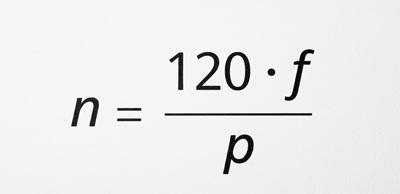
در این معادله، f فرکانس خط تغذیه برحسب هرتز و p تعداد قطب سیمپیچ هر فاز استاتور است. برای نمونه، یک موتور ۴ قطب در شبکه استاندارد ۵۰ هرتز ایران، سرعت میدانی برابر با ۱۵۰۰ دور بر دقیقه ایجاد میکند؛ کاهش فرکانس به ۲۵ هرتز توسط درایو، این سرعت را دقیقاً به ۷۵۰ دور بر دقیقه میرساند.
روتور به دلیل طبیعت القای الکترومغناطیسی همواره با سرعتی (n) کمتر از سرعت سنکرون گردش میکند که به این اختلاف سرعت، لغزش (s) میگویند:
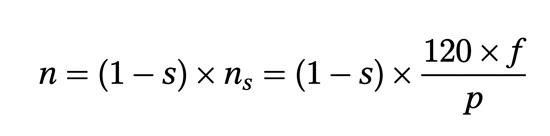
تعداد قطبها پس از اتمام سیمپیچ استاتور ثابت است (مگر در موتورهای دالاندر که صرفاً دو یا سه سرعت پلهای غیرپیوسته میدهند). بنابراین فرکانس تنها متغیر در دسترس برای کنترل خطی و بدون پله دور موتور الکتریکی است.
چرا ولتاژ تغذیه نیز باید همگام با فرکانس تغییر کند؟
شار مغناطیسی فاصله هوایی هسته استاتور (Phi) با نسبت ولتاژ به فرکانس منبع تغذیه (V/f) رابطه مستقیم دارد:
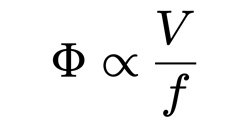
چنانچه فرکانس کاری موتور بدون کاهش متناسب ولتاژ پایین بیاید، هسته وارد اشباع مغناطیسی عمیق میشود. این پدیده افت شدید امپدانس القایی، جریانکشی هجومی و سوختن سیمپیچها را در چند دقیقه به دنبال خواهد داشت.
برعکس، اگر فرکانس بالاتر برود اما ولتاژ متناسب با آن بالا نرود، شار مغناطیسی تضعیف شده و گشتاور خروجی موتور سقوط میکند. این موضوع نشان دهنده اهمیت کنترل هزمان ولتاژ و فرکانس موتور است که توسط درایو فرکانس متغیر انجام می شود.
نواحی سهگانه عملکرد موتور با VFD، از گشتاور ثابت تا تضعیف میدان
ماشینهای القایی محدودیتهای فیزیکی مختلفی از جمله ظرفیت حرارتی سیمپیچها، آستانه اشباع مغناطیسی هسته و سقف ولتاژ عایقی دارند. این محدودیت ها استفاده از یک الگوریتم کنترلی واحد برای کل بازه فرکانسی از صفر تا دورهای فراتر از نامی را غیر ممکن می کند.
رفتار الکترومکانیکی موتور در فرکانسهای کاری گوناگون متأثر از فاکتورهای متفاوتی است:
- در فرکانسهای بسیار پایین مقاومت اهمی استاتور پدیده حاکم است
- در بازه کاری نرمال شار فاصله هوایی باید پایدار بماند
- در سرعتهای بالا ولتاژ خط شبکه مانع افزایش بیشتر پتانسیل الکتریکی است
با توجه به رفتار موتور، درایو در سه ناحیه کاری متفاوت، استراتژی تطبیق ولتاژ با مشخصه مکانیکی بار را تعیین میکند. شناخت این مرزبندی از دو اشتباه پرهزینه در بهرهبرداری از موتورجلوگیری میکند:
- پیشگیری از داغشدن و سوختن سیمپیچ ناشی از تزریق جریان اضافی در کار مداوم با فرکانسهای نزدیک به صفر
- پیشگیری از قفلشدن (Stall) موتور در فرکانسهای بالای ۵۰ هرتز به علت افت سریع گشتاور در ناحیه تضعیف میدان
بر این اساس، درایو فرکانس متغیر رفتار ولتاژ و فرکانس موتور را در سه ناحیه مشخص مدیریت میکند:
پایین تر از فرکانس پایه (معمولاً ۵۰ هرتز)
در این محدوده نسبت V/f کاملاً ثابت نگه داشته میشود تا شار میدان و ظرفیت تولید گشتاور نامی موتور حفظ شود. این محدوده ناحیه گشتاور ثابت نام دارد.
سرعتهای نزدیک به صفر (زیر ۵ هرتز)
در این وضعیت، بخش چشمگیری از ولتاژ اعمالی به موتور روی مقاومت اهمی سیمپیچ استاتور افت میکند و مانع تشکیل شار نامی میشود. درایو با تزریق ولتاژ اضافی Voltage Boost یا جبرانساز افت، خروجی را بالاتر از نسبت خطی قرار میدهد تا گشتاور راهاندازی بار تأمین شود.
بالای فرکانس پایه (تضعیف میدان)
به دلیل سقف ولتاژ شبکه ورودی (۴۰۰ ولت)، امکان افزایش ولتاژ همگام با فرکانسهای بالای ۵۰ هرتز وجود ندارد. با افزایش فرکانس در ولتاژ ثابت، شار مغناطیسی موتور افت کرده و گشتاور عملیاتی متناسب با معکوس مجذور فرکانس سقوط میکند. درایو فرکانس متغیر توان تحویلی موتور را در سطح نامی ثابت نگه می دارد (ناحیه توان ثابت).
رفتار تفکیکشده گشتاور و توان در این دو محدوده کاری، در نمودار زیر آمده است.
تصویر ۲
منحنی گشتاور و توان الکتروموتور در نواحی گشتاور ثابت و تضعیف میدان در کنترل فرکانس متغیر.
راه اندازی مستقیم، سافتاستارتر یا درایو؟
بخش عمدهای از استهلاک مکانیکی و شوک الکتریکی موتور، در لحظه راهاندازی رخ میدهد. با مدیریت فرآیند راه اندازی موتور سه فاز می توان بر این چالش ها غلبه کرد. به صورت کلی از سه روش متداول برای راه اندازی موتور استفاده می شود که درایو فرکانس متغیر کاملترین آنهاست:
- راهاندازی مستقیم: سادهترین روش راه اندازی، اعمال ولتاژ کامل شبکه به موتور در لحظه راه اندازی است. در این حالت جریان استارت به ۶ تا ۸ برابر جریان نامی میرسد و ضربه مکانیکی شدیدی به کوپلینگ و بار وارد میشود. راه اندازی مستقیم موتور الکتریکی جز برای موتورهای کوچک یا بارهای سبک، انتخابی پرخطر است.
- راه اندازی با ولتاژ کاهش یافته: راه اندازی موتور با سافت استارتر چالش های راه اندازی را برطرف می کند. این دستگاه ولتاژ استارت را پلهپله بالا میبرد و جریان راهاندازی را به حدود 2 برابر جریان نامی محدود می کند.
سافتاستارتر پس از رسیدن موتور به دور نامی از مدار بایپس میشود و توانایی تغییر دور در حین کار یا ترمز دینامیکی را ندارد.
جزئیات بیشتر در مورد این دستگاه را در مقاله سافتاستارتر چیست و چه کاربردهایی دارد؟ ببینید.
- درایو فرکانس متغیر (VFD) : راه اندازی موتور با درایو علاوه بر رفع چالش های راه اندازی، امکان کنترل دقیق عملکرد موتور را نیز فراهم می کند. درایو با تغییر همزمان ولتاژ و فرکانس، جریان استارت را تقریباً در سطح جریان نامی (۱ تا ۱٫۲ برابر) نگه می دارد. کنترل پیوسته دور، چرخش معکوس بدون کنتاکتور، و ترمزگیری دقیق تنها با VFD امکانپذیر است.
مقایسه فنی روشهای راهاندازی
در جدول زیر شاخص های عملیاتی سه روش راه اندازی موتور مقایسه شده است:
شاخص مهندسی | اتصال مستقیم (DOL) | راهانداز نرم (سافتاستارتر) | درایو فرکانس متغیر (VFD) |
| جریان پیک راهاندازی (Istart/In) | ۶ تا ۸ برابر جریان نامی | ۲٫۵ تا ۴ برابر جریان نامی | ۱ تا ۱٫۲ برابر جریان نامی |
| ضربه گشتاور مکانیکی استارت | فوقالعاده شدید (تا ۲٫۵ برابر گشتاور نامی) | ملایم، اما وابسته به بار شبکه | کاملاً خطی و بدون ضربه از صفر دور |
| افت ولتاژ خطوط توزیع کارخانه | شدید (ایجاد فلیکر و تریپ سایر تابلوها) | کنترلشده و ملایم | حداقل اثر ممکن بر شبکه بالادست |
| کنترل دور در کارکرد دائم | ندارد (فقط دور ثابت سنکرون) | ندارد (بعد از راهاندازی بایپس میشود) | پیوسته در تمام بازه، زیر و بالای سرعت نامی |
| ترمز و توقف الکتریکی | ندارد (توقف ناشی از اصطکاک طبیعی بار) | توقف نرم با کاهش تدریجی ولتاژ | ترمز دینامیکی و بازیاب فوقالعاده دقیق |
| اعوجاج هارمونیک تزریقی به شبکه | صفر (جریان سینوسی خالص) | موقت (فقط چند ثانیه حین راهاندازی) | پیوسته (نیازمند فیلتر یا چوک) |
| ضریب توان سمت شبکه (cos phi) | تابع بار موتور (در بار کم کمتر از ۰٫۴) | در کارکرد دائم کاملاً تابع بار موتور | تثبیتشده و بالا (بیش از ۰٫۹۵ در تمام دورها) |
| هزینه خرید و اجرای تجهیزات | بسیار ارزان | متوسط | بالاتر و نیازمند ملحقات جانبی تابلو |
اگر به تنظیم مداوم سرعت سیال، موقعیتسنجی دقیق، کنترل فشار لوله و حفظ جریان راهاندازی در حد جریان نامی نیاز دارید، استفاده از درایو الزامی است.
در کاربردهایی که موتور بعد از راه اندازی با دور ثابت به کار ادامه می دهد، استفاده از سافت استارتر بهترین گزینه است. مشروط بر آنکه محدودیت افزایش جریان راه اندازی تا چندبرابر جریان نامی را نداشته باشید.
موتورهای سبک توان پایین در کاربردهای ساده معمولاً نیازمند استارتر مجزا نیست و مستقیماً با کلید محافظ موتور (MPCB) سوئیچ میشوند. با این حال حفاظت اضافهبار آنها در تمامی سناریوها اجباری است.
ساختار داخلی درایو فرکانس متغیر و مراحل تبدیل توان
درایو فرآیند تبدیل برق متناوب با فرکانس ثابت شبکه (۵۰ هرتز) به برق با ولتاژ و فرکانس متغیر را طی دو مرحله انجام می دهد. مشخصات ولتاژ تحویلی به موتور باید کاملاً از نوسانات و فرکانس شبکه بالادست مستقل باشد.
سیگنال الکتریکی از سه بلوک پیاپی یکسوساز، باسDC و اینورتر عبور میکند. در صورت نیاز انرژی بازگشتی از موتور، توسط مدار چاپر ترمز مهار میشود. در ادامه به تشریح عملکرد هر بلوک پرداخته ایم:
یکسوساز و لینک DC
یکسوساز درایو از از شش دیود قدرت (دو دیود در هر فاز) تشکیل میشود. در هر لحظه، دیودی که آند آن به فاز با بیشترین پتانسیل متصل است هدایت میکند و بازگشت جریان از طریق دیودی که کاتد آن به فاز با کمترین پتانسیل وصل باشد انجام می شود.
تداخل تناوبی دیودها، ولتاژ متناوب شبکه را به یک ولتاژ DC با ریپل شش پالسه تبدیل می کند. در ادامه بانک خازنهای الکترولیتی پرظرفیت همراه با سلفهای لینک DC، ریپلها را صاف میکنند.
ولتاژ باس DC در حالت بیباری مقداری بین ۵۶۵ تا ۵۸۰ ولت مستقیم دارد. مقدار دقیق این ولتاژ بسته به شرایط بار متصل شده به درایو متفاوت است.
اینورتر و مدولاسیون عرض پالس (PWM)
ولتاژ صاف شده در مرحله اول توسط اینورتر به ولتاژ AC تبدیل می شود. واحد اینورتر شامل شش ترانزیستور IGBT سرعتبالا و دیودهای هرزگرد موازی است. هر فاز خروجی متصل به موتور بین دو ترانزیستور) یکی متصل به پل مثبت باس DC و دیگری متصل به پل منفی) قرار دارد.
واحد کنترل درایو گیت ترانزیستورها را با فرکانس سوئیچینگ ۲ تا ۱۶ کیلوهرتز کلیدزنی میکند. ولتاژ خروجی درایو فرکانس متغیر یک قطار پالس مستطیلی با دامنه ثابت ۵۶۵ ولت است. به دلیل خاصیت سلفی سیمپیچهای استاتور، پالسهای ولتاژ سریع انتگرالگیری شده و جریان خروجی به یک شکلموج پیوسته و شبهسینوسی تبدیل میشود.

تنظیم ولتاژ خروجی درایو
دامنه مؤثر ولتاژ خروجی با کنترل زمان روشن بودن ترانزیستورها تنظیم میشود. اگر در یک بازه زمانی معین، ترانزیستور نیمی از زمان را روشن و نیمه دیگر را خاموش باشد، میانگین ولتاژ خروجی برابر با نصف ولتاژ باس DC خواهد بود.
به عنوان مثال در یک موتور ۴۰۰ ولت و ۵۰ هرتز، نسبت استاندارد ولتاژ به فرکانس معادل ۸ ولت بر هرتز است. اگر فرکانس کاری موتور به ۲۵ هرتز کاهش پیدا کند، ولتاژ خروجی باید به ۲۰۰ ولت محدود شود. در این حالت ولتاژ باس DC همان ۵۶۵ ولت باقی مانده و پردازنده درایو با باریکتر کردن پالسها (کاهش زمان روشن بودن ترانزیستور)، ولتاژ میانگین ۲۰۰ ولت را به موتور تحویل میدهد.
مدار چاپر ترمز (Braking Chopper)
در صورت کاهش سریع سرعت موتور با اینرسی سنگین یا در حرکات نزولی بالابرها، سرعت چرخش مکانیکی روتور از سرعت میدان دوار بیشتر میشود. این حالت، موتور را به ژنراتور تبدیل کرده و انرژی جنبشی را به باس DC بازمیگرداند.
در این وضعیت، ولتاژ باس DC به شدت افزایش می یابد و در غیاب مدار دفعکننده، درایو بلافاصله با خطای اضافه ولتاژ (Overvoltage) خاموش میشود. مدار چاپر ترمز این خیز ولتاژ را شناسایی کرده و مسیر عبور جریان را به مقاومت ترمز خارجی هدایت میکند تا توان بازگشتی به انرژی حرارتی تبدیل شود.
برخی از تولیدکنندگان نمونه هایی از درایو را عرضه می کنند که قابلیت استفاده از این انرژی بازگشتی را دارد. به عنوان مثال نمونه های REGENERATIVE درایو G120 زیمنس این قابلیت را دارند.
پروفایل کنترلی درایو از اسکالر (V/f)تا برداری
برای تبدیل ولتاژ DC به پالسهای PWM ، کنترلر درایو زمانبندی و ترتیب قطع و وصل ترانزیستورهای IGBT را تعیین می کند. یکی از تفاوت های اصلی نمونه های مختلف درایو در الگوریتم های کنترلی آن ها است. پروفایل کنترلی درایو مشخص میکند که ولتاژ و جریان با چه دقتی به موتور تزریق شوند تا شفت زیر نوسانات بار مکانیکی پایدار بماند.
الزامات مکانیکی بارهای صنعتی یکسان نیست؛ از این رو استفاده از یک پروفایل کنترلی واحد برای همه کاربردها امکانپذیر نیست:
- در تجهیزاتی مانند پمپ و فن، پایداری مداوم و راهاندازی بدون انکودر اولویت دارد و پاسخهای چندمیلیثانیهای ضرورتی ندارد.
- در نوار نقاله، اکسترودر و میکسر، ورود ناگهانی بار نباید سرعت خط را کاهش دهد، بنابراین درایو باید بلافاصله گشتاور ترمیمی تزریق کند.
- در جرثقیل، آسانسور و بالابر، هرگونه لغزش بار هنگام باز شدن ترمز مکانیکی خطرآفرین است؛ بنابراین شفت باید در سرعت صفر نیز گشتاور کامل (Holding Torque) تولید کند.
- در صنایع فلزی، خطوط کشش و نورد، نوسان بار در کمتر از ۲ میلیثانیه رخ میدهد و نیازمند سریعترین پاسخ ممکن در حلقه گشتاور است.
با توجه به تنوع نیازهای صنعت، انواع مختلفی از پروفایل های کنترلی در درایوها پیاده سازی می شود. جدول زیر مشخصههای فنی، دقت دینامیکی و زمینه کاربرد چهار پروفایل کنترلی درایو فرکانس متغیر را مقایسه میکند:
شاخص ارزیابی | اسکالر (V/f) | برداری بدون سنسور (SVC) | برداری حلقهبسته (FOC) | کنترل مستقیم گشتاور (DTC) |
| نیاز به انکودر شفت | غیرضروری | بدون نیاز (تخمین نرمافزاری شار) | الزامی (پالسانکودر باکیفیت) | غیرضروری در اغلب کاربردها |
| زمان پاسخ دینامیکی به گشتاور | بیش از ۱۰۰ میلیثانیه | ۱۰ تا ۲۰ میلیثانیه | ۳ تا ۵ میلیثانیه | فوقالعاده سریع (۱ تا ۲ میلیثانیه) |
| خطای تنظیم سرعت | ۲ تا ۳ درصد لغزش بار | ۰٫۱ تا ۰٫۵ درصد سرعت نامی | کمتر از ۰٫۰۱ درصد سرعت نامی | ۰٫۰۵ تا ۰٫۱ درصد سرعت نامی |
| تولید گشتاور در سرعت صفر | ناممکن (تنها با بوست لحظهای) | ۱۰۰ تا ۱۵۰ درصد (در فرکانس بالای ۰٫۵Hz) | ۲۰۰ درصد نامی با مهار کامل موقعیت شفت | ۱۰۰ تا ۲۰۰ درصد نامی بهصورت آنی |
| فرکانس کلیدزنی (Switching) | کاملاً ثابت بر پایه حامل PWM | کاملاً ثابت بر پایه مدولاسیون SVPWM | کاملاً ثابت توسط مدولاتور PWM | متغیر به دلیل مقایسهگر هیسترزیس |
| پیچیدگی تنظیم و پیکربندی | بسیار اندک و مستقل از پلاک موتور | متوسط؛ نیازمند Auto-tuning پلاک موتور | بالا؛ نیازمند تیونینگ ضرایب حلقه جریان و سرعت | بسیار بالا با نرخ پردازش چندمیکروثانیهای |
| کاربرد نمونه | پمپ سانتریفیوژ، فن، چند موتور موازی | نوار نقاله، میکسر غلیظ، کمپرسور، اکسترودر | بالابر، جرثقیل، آسانسور، خطوط جمعکننده رول | خطوط نورد فلزات، برش پروازی، تستبنچ خودرو |
کنترل اسکالر (V/f)
در روش اسکالر، درایو صرفاً دامنه ولتاژ و فرکانس را بر پایه نسبتی ثابت (V/f) بالا و پایین می کند و زاویه بردار شار مغناطیسی را محاسبه نمیکند. این شیوه معمولاً به صورت حلقهباز (بدون سنسور فیدبک) اجرا میشود.
برای جلوگیری از افت دور ناشی از بار مکانیکی، از قابلیت نرمافزاری جبران لغزش (Slip Compensation) استفاده میشود. با افزایش جریان خروجی، درایو فرکانس اعمالی را اندکی ارتقا میدهد تا افت سرعت مهار شود.
همچنین برای جبران افت ولتاژ روی مقاومت استاتور در دورهای بسیار پایین، ولتاژ تزریقی در استارت افزایش می یابد. کنترل اسکالر در فرکانس های کمتر از ۲ هرتز پایداری ندارد و پاسخ دینامیکی آن کند است. اما یک مزیت مهم دارد:
درایو فرکانس متغیر با این روش می تواند چند موتور موازی را همزمان راهاندازی و کنترل کند. نمونه های پایه درایو مانند درایو V20 زیمنس از این پروفایل کنترلی استفاده می کنند.
کنترل برداری بدون سنسور (Sensor less Vector Control – SVC)
روش کنترل برداری با هدف شبیهسازی عملکرد موتورهای جریان مستقیم (DC) در موتور القایی توسعه یافته است. در این روش درایو با استفاده از مدل ریاضی موتور و قرائت جریان فازها، بردار جریان استاتور را به دو مؤلفه عمود بر هم تجزیه میکند:
- مؤلفه محور مستقیم (id) که شار مغناطیسی موتور را تنظیم میکند
- مؤلفه محور عمود (iq) که مستقیماً گشتاور الکترومغناطیسی خروجی را کنترل میکند
در مدل بدون سنسور (حلقهباز برداری)، موقعیت شار روتور با روش های نرمافزاری (Observer) تخمین زده میشود. این روش خطای دور موتور را به کمتر از ۰٫۵ درصد کاهش داده و گشتاور راهاندازی قدرتمندی (تا ۱۵۰ درصد در فرکانسهای بالای ۰٫۵ هرتز) ایجاد میکند.
روش کنترل برداری بدون سنسور برای خطوط نقاله، اکسترودر و میکسرهای صنعتی که به پایداری سرعت نیاز دارند مناسب است. نصب انکودر هزینه یا پیچیدگی کابلکشی غیرضروری به همراه دارد.
کنترل برداری حلقهبسته (Closed-Loop FOC)
در کاربریهایی که کوچکترین افتادگی بار یا لغزش سرعت غیر قابل قبول است، نصب انکودر بر روی شفت موتور الزامی است. با ارسال پالسهای لحظهای موقعیت و سرعت روتور به کارت انکودر درایو، حلقههای تنظیم جریان و سرعت با خطای کمتر از ۰٫۰۱ درصد بسته می شوند.
مهمترین مزیت کنترل برداری حلقهبسته، تولید گشتاور نامی کامل یا دوبرابر نامی (تا ۲۰۰٪) در سرعت صفر دور بر دقیقه است. این ویژگی برای سیستمهای بالابر و آسانسور ضروری است. در لحظه توقف یا پیش از رها شدن ترمز فیزیکی، بار معلق روی میدان مغناطیسی ثابت شده (Holding Torque) و مانع از هرگونه شوک یا سقوط وزنه می شود.
کنترل مستقیم گشتاور (Direct Torque Control – DTC)
رویکرد DTC برای نخستین بار توسط شرکت ABB ارائه شد. پردازنده DTC در هر چرخه محاسباتی (کمتر از ۲۵ میکروثانیه)، شار استاتور و گشتاور آنی موتور را مستقیماً از ولتاژ باس DC و جریان خط تخمین میزند.
این مقادیر به مقایسهکنندههای هیسترزیس داده میشوند و خروجی آنها از روی یک جدول گزینش سوئیچینگ بهینه (Optimal Switching Table)، وضعیت کلیدهای IGBT را بهصورت مستقیم تعیین میکند.
این ساختار زمان پاسخ پله گشتاور را به کمتر از ۲ میلیثانیه میرساند که سریعترین نرخ پاسخ در کل صنایع محرکه است .پروفایل کنترلی DTC برای خطوط نورد پیوسته و قیچیهای پروازی برشی ایده آل است؛ هرچند فرکانس کلیدزنی متغیر آن نیازمند تنظیمات دقیق پارامتری است.
مزایای استفاده از درایو فرکانس متغیر در صنعت
استفاده از درایو نه تنها شیوه انتقال انرژی را دگرگون میکند، بلکه ارزش عملیاتی بالایی را در ابعاد هزینهای، نگهداری و بهرهوری تأسیسات به همراه دارد. مهمترین مزایای استفاده از درایو عبارتند از:
کاهش مصرف انرژی
مهمترین مزیت مالی درایو، کاهش مصرف انرژی بارهای با گشتاور متغیر (شامل پمپهای گریز از مرکز، فنهای سانتریفیوژ و دمندهها) است. رفتار هیدرولیکی این تجهیزات از قوانین تشابه تبعیت میکند:
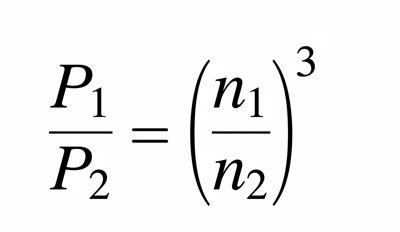
بر اساس این رابطه، دبی (Q) با دور متناسب است، فشار (H) با مجذور دور، و توان هیدرولیکی مصرفی (P) با مکعب سرعت دوران شفت نسبت مستقیم دارد. اگر خط تولید نیاز به ۲۰ درصد کاهش دبی سیال داشته باشد، درایو سرعت موتور را روی ۸۰ درصد سرعت نامی تنظیم میکند.
براین اساس کاهش نزدیک به ۴۹ درصد توان مصرفی تنها با کاهش 20 درصدی سرعت موتور امکانپذیر است. در سیستم های سنتی موتور با دور کامل میچرخد و بخش عمده انرژی به صورت اصطکاک و گرما تلف میشود.
هرچند وجود ارتفاع استاتیک خط لوله (Static Head) و تلفات ۲ تا ۳ درصدی درایو این رقم را در عمل کمی تعدیل میکند، اما تاثیر درایو در کاهش مصرف انرژی بسیار چشم گیر است.
راهاندازی و توقف نرم و حذف ضربات مکانیکی
بارهای با گشتاور ثابت فارغ از تغییرات سرعت شفت، بار مکانیکی ثابتی دارند و مقاومت ثابتی به موتور تحمیل میکنند. از جمله این بارها می توان به نوار نقاله، اکسترودر، کمپرسور پیستونی و اسکرو و میکسر غلیظ اشاره کرد.
راهاندازی این تجهیزات با شیب زمانی ملایم (Soft Ramp) از پارگی تسمه، سایش چرخ دندهها، لهیدگی گیربکس و ضربههای کششی به مواد عبوری جلوگیری می کند. علاوه بر این هماهنگی حرکتی چند موتور در یک خط پیوسته به کمک درایو امکانپذیر است.
کنترل دقیق فرآیند
برخی از کاربردها مانند ماشینهای CNC، فرزهای پرسرعت و رولپیچهای ورقهای فلز و کاغذ با توان ثابت ب کار می کنند. یعنی با افزایش سرعت و کاهش گشتاور مکانیکی، توان نهایی کاربری ثابت میماند. درایو فرکانس متغیر با افزایش فرکانس موتور به بیش از ۵۰ هرتز (تا ۱۰۰ الی ۲۰۰ هرتز در ناحیه تضعیف میدان)، کنترل خطی کشش رولها و کیفیت برادهبرداری را در دورهای بالا به صورت پیوسته تثبیت میکند.
حفاظت از موتور و کاهش هزینه نگهداری
درایو با پایش مستمر جریان و ولتاژ، خطاهایی نظیر اضافهبار حرارتی، قطع فاز ورودی و خروجی، اتصال کوتاه شفت به زمین، عدم تعادل فازها، و نوسانات شدید ولتاژ شبکه را به سرعت تشخیص می دهد. از سوی دیگر راهاندازی نرم موتور مانع داغ شدن دورهای سیمپیچ شده و عمر مفید ترانسفورماتور و الکتروموتور را تا چند برابر افزایش میدهد.
افزایش طول عمر قسمت های مکانیکی مثل گیربکس، تسمه و … از دیگر نتایج استفاده از درایو است. به بیان ساده تر درایو هزینه نگهداری کلی سیستم را کاهش می دهد.
چالشهای استفاده از درایو
استفاده از درایو در کنار مزایای فراوان، چالش هایی نیز به همراه دارد. کلیدزنی ترانزیستورهای IGBT در زمان کمتر از ۰٫۱ میکروثانیه، شیب جهش ولتاژ (dv/dt) بسیار تندی پدید میآورد. نرخ بالای تغییرات در طول مسیر دو چالش اساسی ایجاد میکند:
پدیده بازتاب موج در کابلهای بلند
امپدانس مشخصه کابل تغذیه بین درایو و موتور (حدود ۷۰ تا ۱۰۰ اهم) با امپدانس ورودی موتور (بیش از ۱۰۰۰ اهم) منطبق نیست. امواج پالسی ولتاژ پس از رسیدن به ترمینال موتور منعکس شده و با موجهای مستقیم تداخل سازنده ایجاد میکنند.
در سیستمهای سهفاز ۴۰۰ ولت، این بازتاب ولتاژ پیک ترمینال را به بیش از دو برابر ولتاژ باس DC (فراتر از ۱۱۳۰ ولت) میرساند. این پیکهای ضربهای، لایههای اولیه عایق سیمپیچ استاتور را فرسوده کرده و به تخلیه جزئی و در نهایت سوختن موتور منجر میشوند.
جدول زیر اقدامات لازم برای غلبه بر این چالش را متناسب با طول کابل تغذیه نشان می دهد:
| طول فیزیکی کابل | سطح استرس عایقی | تجهیز جانبی مورد نیاز |
| کمتر از ۱۵ متر | ایمن؛ پالسهای بازتابی از مرز استاندارد عایق نمیگذرند | کابل شیلددار متقارن ضد نویز تابلو |
| ۱۵ تا ۵۰ متر | متوسط؛ احتمال تخریب موتورهای استاندارد وجود دارد | راکتور خروجی AC (چوک خروجی با افت امپدانس ۳٪) |
| ۵۰ تا ۱۲۰ متر | بالا؛ بروز قطعی عارضه تخلیه جزئی | فیلتر میرایی dv/dt جهت افزایش زمان صعود پالس به بیش از ۱ میکروثانیه |
| فراتر از ۱۲۰ متر | بسیار بحرانی؛ شکست سریع دیالکتریک موتور | فیلتر سینوسی کامل (تبدیل پالسهای PWM به موج سینوسی متقارن( |
استاندارد NEMA MG1 Part 31 مقاومت عایقی موتورهای ویژه اینورتر (Inverter-Duty) را در برابر پیکهای ولتاژی ۱۶۰۰ ولت با زمان صعود ۰٫۱ میکروثانیه الزامی کرده است. اطلاعات درج شده در جدول بالا ممکن است برای نمونه های مختلف درایو متفاوت باشد. جهت اطمینان بیشتر حتما دیتاشیت رسمی تولیدکننده را بررسی کنید.
ولتاژ حالت مشترک (CMV) و تخریب بلبرینگها
خروجی اینورتر یک سیگنال شبه سینوسی PWM است که از مجموع برداری پتانسیل سه فاز نسبت به زمین تولید می شود. این ولتاژ نوسانی با فرکانس بالا از طریق خازنهای پارازیتی بین استاتور و بدنه به شفت روتور القا میشود.
زمانی که دامنه این ولتاژ القایی از استقامت عایقی لایه روغن بلبرینگ عبور کند، جرقههای تخلیه الکتریکی فرکانس بالا (EDM) از مسیر ساچمهها به زمین ایجاد می شود. پیامد این پدیده، ایجاد شیارهای میکروسکوپی روی کنس بلبرینگ (عارضه فلوتینگ)، سیاهشدن گریس و خرابی یاتاقان ظرف چند ماه است.
طبق استاندارد IEC 60034-25، برای پیشگیری از این عارضه در الکتروموتورهای توان بالا (بیش از ۵۵ کیلووات)، نصب رینگ تخلیه شفت (Shaft Grounding Ring) در سمت محرک و استفاده از بلبرینگهای عایق سرامیکی در سمت غیرمحرک موتور ضروری است.
درایو فرکانس متغیر و تنوع توپولوژی مدار قدرت
همه درایوهای فرکانس متغیر مدار قدرت یکسانی ندارند. بیش از ۸۰ درصد کاربردهای عمومی از توپولوژی منبع ولتاژ (VSI) استفاده می کنند. این توپولوژی قیمت مناسب و ضریب توان بالا را ادغام کرده است. اما برخی شرایط خاص مانند بارهای سنگین احیاکننده (تولید مداوم انرژی حین ترمز)، محدودیتهای اعوجاج هارمونیکی شبکه، یا توانهای فراتر از مگاوات، مهندسان را به سمت توسعه توپولوژیهای متفاوتی هدایت کرد.
معماری مدار قدرت براساس تناسب نیاز فرآیند و قابلیتهای درایو تعیین می شود:
- بارهای عمومی با ترمزگیری ناپیوسته: در این کاربردها توپولوژی منبع ولتاژ (VSI) مجهز به یکسوساز دیودی و خازنهای باس DC مناسبترین گزینه است. انرژی اندک ناشی از توقف در این بارها بهراحتی با یک چاپر و مقاومت ترمز دفع میشود و نیازی به تجهیزات پیچیده ورودی نیست.
- بارهای با ترمزگیری مداوم و برگشت توان: اتلاف انرژی حاصل از حرکت نزولی یا شتاب منفی روی مقاومت ترمز، به افزایش شدید دمای تابلو و اتلاف صدها کیلووات ساعت برق میانجامد. در این فرآیندها، توپولوژی (AFE) با جایگزینی پل دیودی ورودی با ترانزیستورهای IGBT، توان برگشتی را با ضریب توان واحد و هارمونیک جریان زیر ۵ درصد (مطابق استاندارد (IEEE 519 به شبکه سراسری تزریق میکند.
- موتورهای مگاواتی سنگین و محیطهای خشن: درایوهای منبع جریان (CSI) به جای خازنهای الکترولیتی آسیبپذیر، از یک سلف بزرگ سری در لینک میانی و کلیدهای تریستوری SCR ( یا (SGCT استفاده میکنند. این توپولوژی ذاتاً قابلیت بازگشت انرژی به شبکه را دارد و در برابر اضافه جریانهای لحظهای بسیار مقاوم است، هرچند ابعاد فیزیکی بزرگتر و پاسخ دینامیکی کندتری دارد.
جدول زیر مشخصات فنی، نوع لینک میانی و تفاوت های عملکردی این سه توپولوژی رایج را مقایسه میکند:
مشخصه فنی | درایو منبع ولتاژ (VSI) | درایو منبع جریان (CSI) | یکسوساز فعال (AFE) |
| عنصر ذخیرهساز لینک | خازنهای پرظرفیت (تثبیت ولتاژ) | سلف قدرت سنگین سری (تثبیت جریان) | خازن همراه با فیلتر LCL شبکه |
| کلیدهای نیمههادی | ورودی دیودی / خروجی IGBT | تریستورهای کنترلشده SCR یا SGCT | ترانزیستورهای کنترلپذیر IGBT در ورودی و خروجی |
| بازگشت توان ژنراتوری | غیرممکن | ذاتاً ممکن با معکوسسازی قطبیت ولتاژ | بازتزریق مستقیم و کامل به شبکه برق |
| اعوجاج هارمونیک ورودی | ۳۰ تا ۴۵ درصد THD بدون چوک | متوسط (وابسته به فیلتراسیون خط) | بسیار ناچیز ،کمتر از ۵ درصد (مطابق(IEEE 519 |
| کاربرد اصلی در صنعت | پمپ، فن و ماشینآلات عمومی | موتورهای ولتاژ متوسط مگاواتی سنگین | جرثقیل، آسانسور و صنایع نورد |
برای توانهای بالای ۱ مگاوات در رده ولتاژ متوسط (۲٫۳ تا ۱۱ کیلوولت)، از درایوهای چندسطحی نظیر توپولوژی نقطه خنثی مهارشده (NPC) و پل H آبشاری (CHB) استفاده میشود. این توپولوژیها ولتاژ خروجی را در ۹ تا ۱۷ پله کوچک تقسیم میکنند تا اثر dv/dt به حداقل رسیده و شکلموجی کاملاً متقارن به موتور تزریق شود.
برندهای شاخص بازار و جایگاه درایو زیمنس
نسل جدید درایو زیمنس در قالب خانواده سینامیکس به بازار عرضه شده است. ادغام سختافزاری و نرمافزاری در بستر پورتال TIA و هماهنگی کامل با پی ال سی زیمنس از جمله ویژگی های بارز این محصولات است.
درایو میکرومستر زیمنس خانواده قدیمی این محصولات است که با وجود توقف تولید همچنان در صنایع مختلف مشغول به کار است. مهمترین سری های درایو سینانیکس زیمنس در بازار ایران عبارتند از:
- درایو Sinamics V20 با پیکربندی آسان برای نوار نقاله، پمپ و کاربردهای عمومی
- مدل ماژولار Sinamics G120 برای خطوط پیچیدهتر
- درایو کامپکت Sinamics G120C با پشتیبانی از شبکههای Profinet/Profibus و توابع ایمنی ذاتی (STO)
علاوه بر زیمنس برندهای معتبر و پرطرفدار دیگری نیز در بازار ایران موجود است. در بخش بعد روش صحیح انتخاب درایو را بررسی می کنیم. از جمله درایوهای محبوب بازار ایران می توان به موارد زیر اشاره کرد:
درایو ABB
این شرکت نمونه های متنوعی از درایو را برای کابردهای مختلف عرضه کرده است. سری ACS580 و مدل سنگینکار ACS880 در بازار ایران طرفداران بیشتری دارد. این درایو از تکنولوژی انحصاری کنترل مستقیم گشتاور (DTC) بهره میبرد.
اشنایدر الکتریک (Schneider Electric)
محصولات راه اندازی موتور اشنایدر (درایو و سافت استارتر) در قالب خانواده آلتیوار به بازار عرضه می شود. سری های مختلفی از درایو اشنایدر در بازار ایران موجود است. درایو اشنایدر در سه گروه کلی کنترل ماشین، تهویه و درایوهای فرآیندی طبقه بندی می شود.
راهنمای انتخاب و خرید درایو
بهره مندی از مزایای درایو با استفاده از نمونه مناسب امکانپذیر است. انتخاب نادرست درایو یا بخشی از سرمایه را با خرید تجهیزات فراتر از نیاز هدر میدهد، یا به تریپهای مکرر، توقف ناگهانی خط تولید و سوختن زودهنگام الکتروموتور میانجامد.
موتور، درایو و ماشین مکانیکی حلقههای یک زنجیره به هم پیوستهاند؛ بنابراین ظرفیت و امکانات درایو باید دقیقاً بر پایه چرخه کاری، رفتار گشتاور و شرایط الکتریکی سامانه تعیین شود. در این صورت بازده حداکثر و استهلاک حداقل حاصل می گردد.
برای سایزینگ و انتخاب درایو، پارامترهای زیر را به دقت ارزیابی کنید:
- جریان نامی الکتروموتور (In) بهجای توان
- کلاس کاری بار و ظرفیت اضافهبار
- محدوده سرعت کاری و روش کنترلی مورد نیاز
- سطح ولتاژ و نوع تغذیه ورودی تابلو
- نحوه توقف و مهار انرژی برگشتی
- طول کابل بین تابلو تا موتور و ادوات فیلتراسیون
- شرایط محیطی و ارتفاع از سطح دریا
- ملاحظات اعوجاج هارمونیکی شبکه
جزئیات بیشتر را در راهنمای انتخاب درایو بخوانید.
پس از استخراج اطلاعات فنی، تطبیق مشخصات با با کاتالوگ سازنده، ریسک اشتباه در فرآیند سایزینگ را از بین میبرد. برای اطمینان از صحت مدل انتخابی، تصویر پلاک موتور و شرح فرآیند خط را برای کارشناسان زیمنس کالا ارسال کنید و مشاوره رایگان بگیرید.
